Orbital Loom · 轨道织机
Blender · 三重万向环与连续原生动画
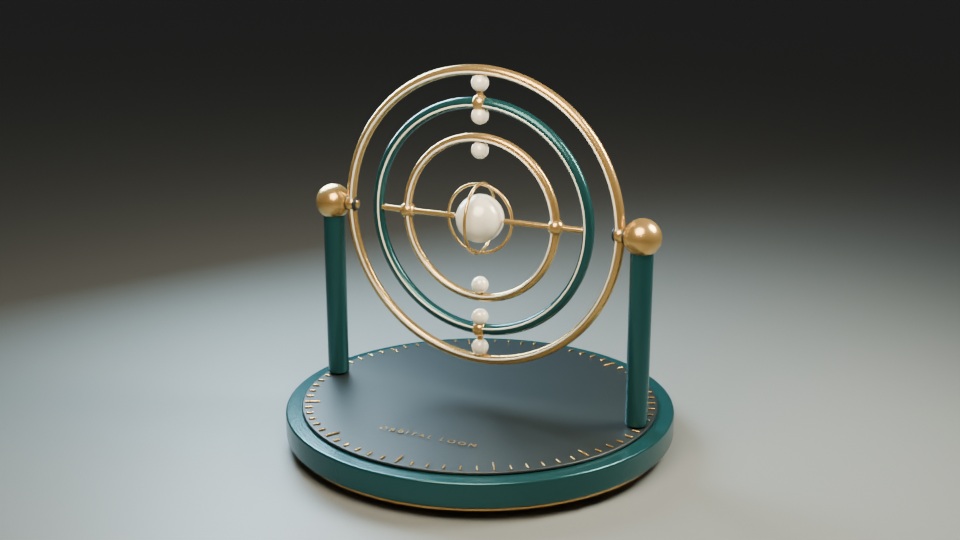
创作目标
验证嵌套父子变换、表达式驱动、相机约束、机械净距、真实连续影片、原生便携与动画导出。
三重驱动环绕白瓷核心反向转动,露出轴承与连接轴;连续相机运动展示黄铜、墨绿搪瓷与刻度底座。
模型与版本
制作、后期与审阅分别归属。未知表示没有足够记录,不代表由当前模型制作。
- 规划
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - 原生创作
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - 复现脚本
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - 官方文档
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - JPEG 衍生图
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - 实际图像评审
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。 - 原生文件与工具检查
- 未知 · 推理强度:未知
没有经独立核验的后端配置回执。
Orbital Loom 的本项制作或复核阶段。
版本记录
- v1 ·
原创原生程序化制作、连续影片、净距检查、原生往返验证及烘焙动画导出。
- 复核整合 2026-10-18 ·
澄清历史工具范围,补充双语呈现及报告的成品链接布局,并将导出断言收紧为三个预期动画对象的身份。原生场景、GLB、图片、影片及原制作测量均未改变。源码包现包含修订后的断言与专用包内说明。
提示词
查询当前公开动雕塑与官方免费技能,原创设计一件桌面轨道动雕塑。使用真实 Blender DCC-MCP,保留可编辑几何、材质、三重旋转driver、相机Track To与连续动画。先低清审帧修正轴向和裁切,再真实逐帧CPU渲染。检查全时段运动范围、环与立柱BVH碰撞、原生保存重开、烘焙GLB重导及影片时长和连续帧。公开原生工程、影片与复现代码,诚实区分scripting和typed覆盖,不以静帧幻灯片冒充动作。
可复用说明,非用户逐字原话。
软件与工具
- 宿主
- Blender 4.5.14 LTS · CPU Cycles
- 适配器 / Core / CLI
- 0.2.16 / 0.20.42 / 0.20.42;gateway_port=0
- 视频
- 960 × 540 · 24 fps · 360 independent frames · 15 seconds · 16 samples
blender_scripting__execute_script_file原创几何与驱动组装、BVH检查、动画导出及脱敏;这是明确的scripting fallback。
blender_scene__open_scene / save_scene真实原生保存重开。
blender_animation__set_current_frame / blender_render__render_scene逐帧切换并执行真实Cycles渲染,每帧独立写盘。
blender_render__set_render_settings配置真实输出规格并读回。
适配器与相关项目
安装、兼容性和当前工具能力以项目文档为准;案例的实际环境与执行证据见上述记录。
分步过程
设计与官方工具检查
查阅当代轨道动雕塑与官方Extra Mesh Objects。用原生几何保持最少依赖,没有复制参考素材。
真实预览修订
修正父子变换更新、左右轴连接和底座裁切,外移立柱保证运动净距。
全时段几何检查
求值所有帧的轨道极值,每隔5帧检查环之间及环与立柱BVH交叉;保留数值证据。
连续影片与原生回环
原生与GLB均重新打开检查,影片由连续独立渲染帧编码,未插帧或复制静图。
成果
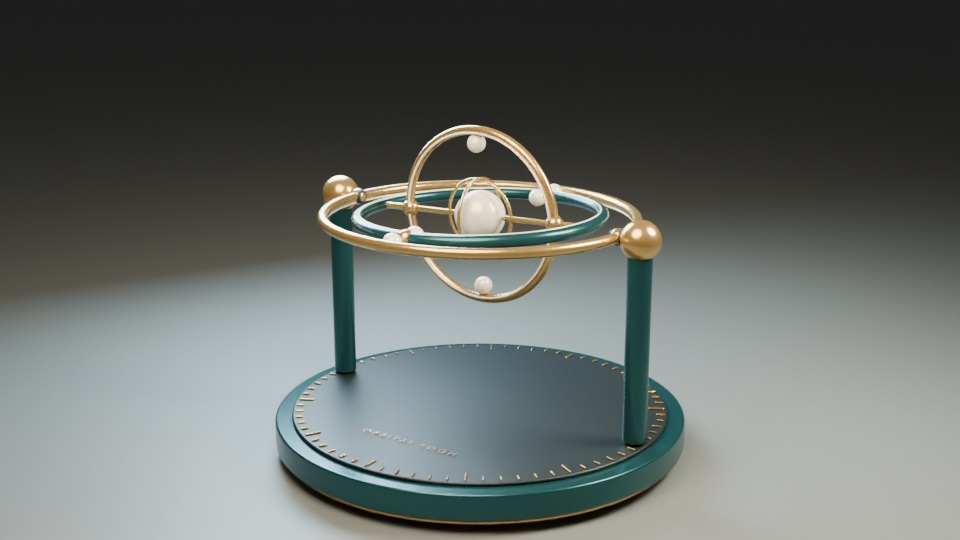
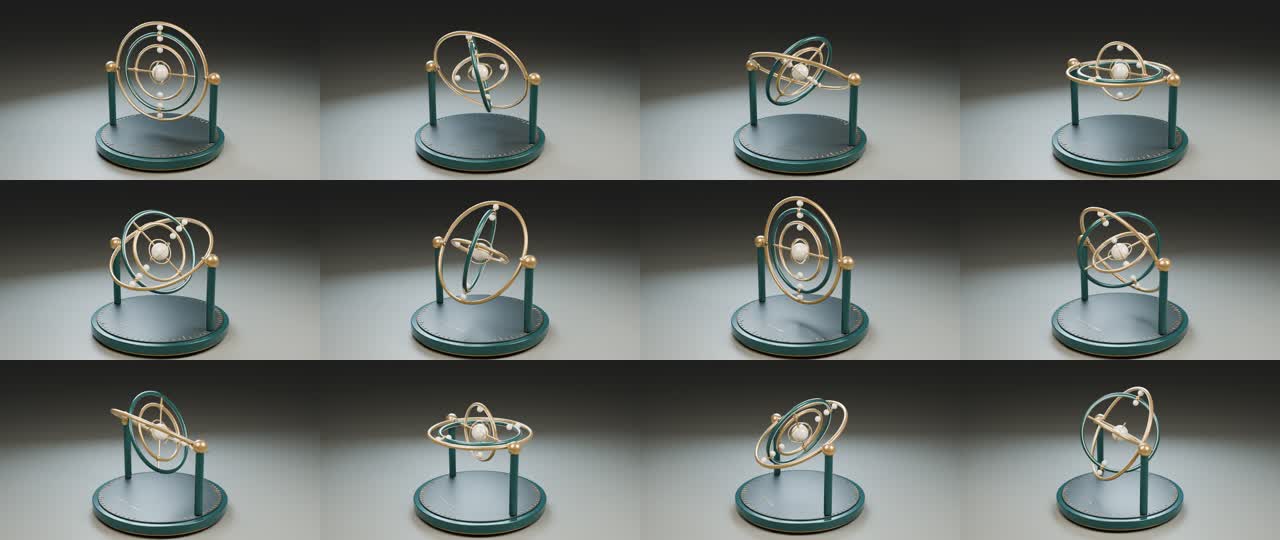
验证与边界
| 检查 | 结果 | 观测与依据 |
|---|---|---|
| Typed driver通道 | 未通过 | rotation_euler.z返回ValueError;无索引vector回退仅配置X且额外创建Y/Z零driver。实际制作明确用scripting指定索引。 |
| 原生与驱动 | 通过 | 122 objects,3个有效driver、Track To约束;脱敏压缩native重开且无外部贴图。 |
| 机械净距 | 通过 | Blender场景单位:轨道到底座最小垂直净距0.382,轨道到立柱最小水平净距0.063;采样BVH无交叉。 |
| 动画GLB | 通过 | 重导115对象、3个烘焙动画对象,抽样矩阵确实变化。 |
| 真实视频 | 通过 | ffprobe与全片解码通过;360独立源帧、24fps、15秒。 |
| 浏览器播放 / GUI | not_run | 云浏览器明确拒绝file URL;未换路绕过,未声称GUI验收。 |
证据边界
- 本案例驱动的typed driver修复为独立Draft PR #298;本轮成片没有升级或使用修复版。
- 不是制造级工程认证;刻意轴承连接不作为碰撞。
- 嵌入MCP通过;shared gateway/CLI call未通过,具体兼容性记录随附。
- GLB不含摄影棚、相机和原生文字;不声称跨渲染器材质一致。
- 公开响应为最小脱敏子集,非完整原始trace。
- 确切backend model与reasoning effort无独立核验,均unknown。
最近审阅:2026-10-11
工程文件
选择工程、复现包或导出资源。使用前请查看本案例的软件版本、依赖、格式边界与许可。
资源与许可
来源:来源与代码
来源提交:f831dc8a4a87d70eff0b1ca7eafca87058f20bd7
许可范围:本原创案例不授予任何新增许可,包括作品、原生资产、媒体和复现脚本;保留所有权利。现有站点代码的 MIT 许可与本案例分开适用。
原创几何、材质与动画,无外部模型、贴图、音乐或字体。